


DELTA-TECH entwickelt und fertigt individuelle 3D-visiongeführte Roboterzellen zur automatischen Erkennung, Aufnahme und präzisen Weitergabe ungeordnet bereitgestellter Bauteile. Wir integrieren industrielle Bildverarbeitung, Robotik, einen aufgabenspezifischen Greifer und die Steuerungssoftware zu einem auf den jeweiligen Produktionsprozess abgestimmten Gesamtsystem.

Das manuelle Vereinzeln und Zuführen ungeordnet oder als Schüttgut bereitgestellter Bauteile kann eine repetitive und schwer planbare Tätigkeit sein. Ein 3D-Bin-Picking-System erfasst die Position und räumliche Orientierung einzelner Teile, wählt einen geeigneten Greifpunkt und legt das Werkstück mithilfe eines Roboters in der für den nächsten Prozessschritt erforderlichen Position ab.
Jede Lösung wird an Geometrie, Oberfläche und Gewicht des Bauteils, an die Behälterausführung und an den erforderlichen Produktionszyklus angepasst.
Das Kamerasystem erfasst die räumlichen Daten der Bauteile im Behälter und erzeugt eine auswertbare 3D-Darstellung.
Das System erkennt zugängliche Teile und bestimmt deren Position und Orientierung.
Die Steuerung wählt einen geeigneten Greifpunkt und berücksichtigt dabei die Erreichbarkeit und mögliche Kollisionsrisiken.
Der Roboter entnimmt das Bauteil sicher mit einem aufgabenspezifischen Greifer.
Das Werkstück wird dem nächsten Fertigungs-, Montage-, Prüf- oder Verpackungsschritt zugeführt.
Roboter, Bildverarbeitungssystem und Greifer werden nach Bauteil, Umgebung, Prozessanforderungen und Kundenvorgaben ausgewählt – nicht allein nach der Marke.
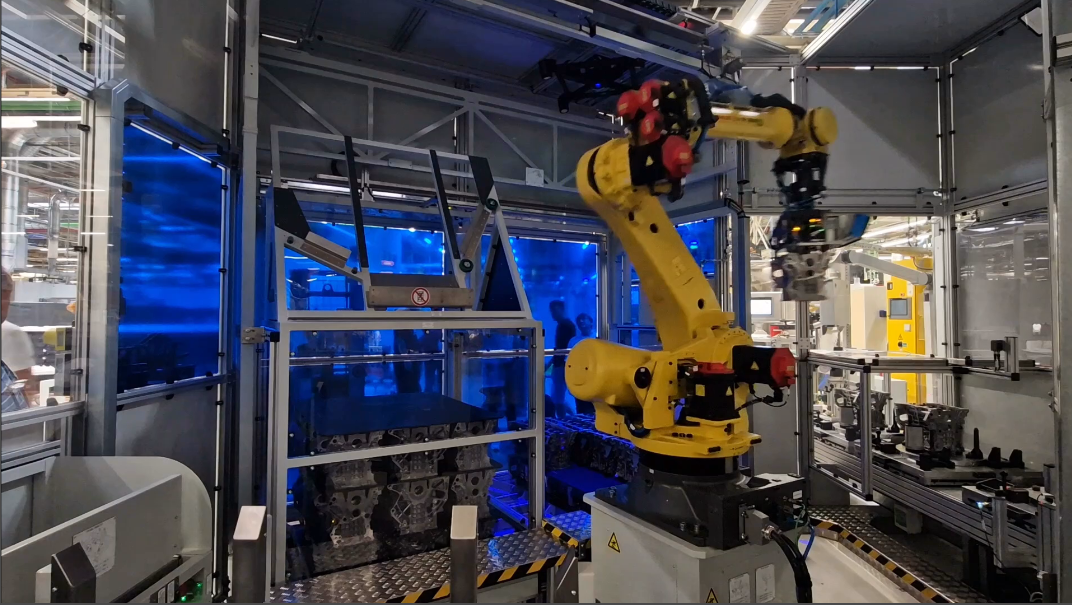
Die 3D-visiongeführte robotisierte Blockaufsetzstation DELTA DFC-2000 zeigt die Entwicklungs- und Integrationskompetenz von DELTA-TECH. Die Anlage erreichte beim Wettbewerb „Maschine des Jahres 2025“ in der Kategorie Materialhandhabungs- und Lagersysteme den ersten Platz.
A DELTA-TECH másik 2025-ös kategóriagyőztes saját fejlesztése a DELTA FS-600 optikai porozitásvizsgáló állomás hengerfuratokhoz.
Externer Fachbeitrag: EPLM / Enterprise Group
A győri kutatás-fejlesztési központunkban épített robotos demonstrációs cella a Pickit rendszerével ömlesztett alkatrészek felismerését, megfogását és automatizált kezelését mutatja be.
A fejlesztés szakmai bemutatása a Műszaki Magazinban →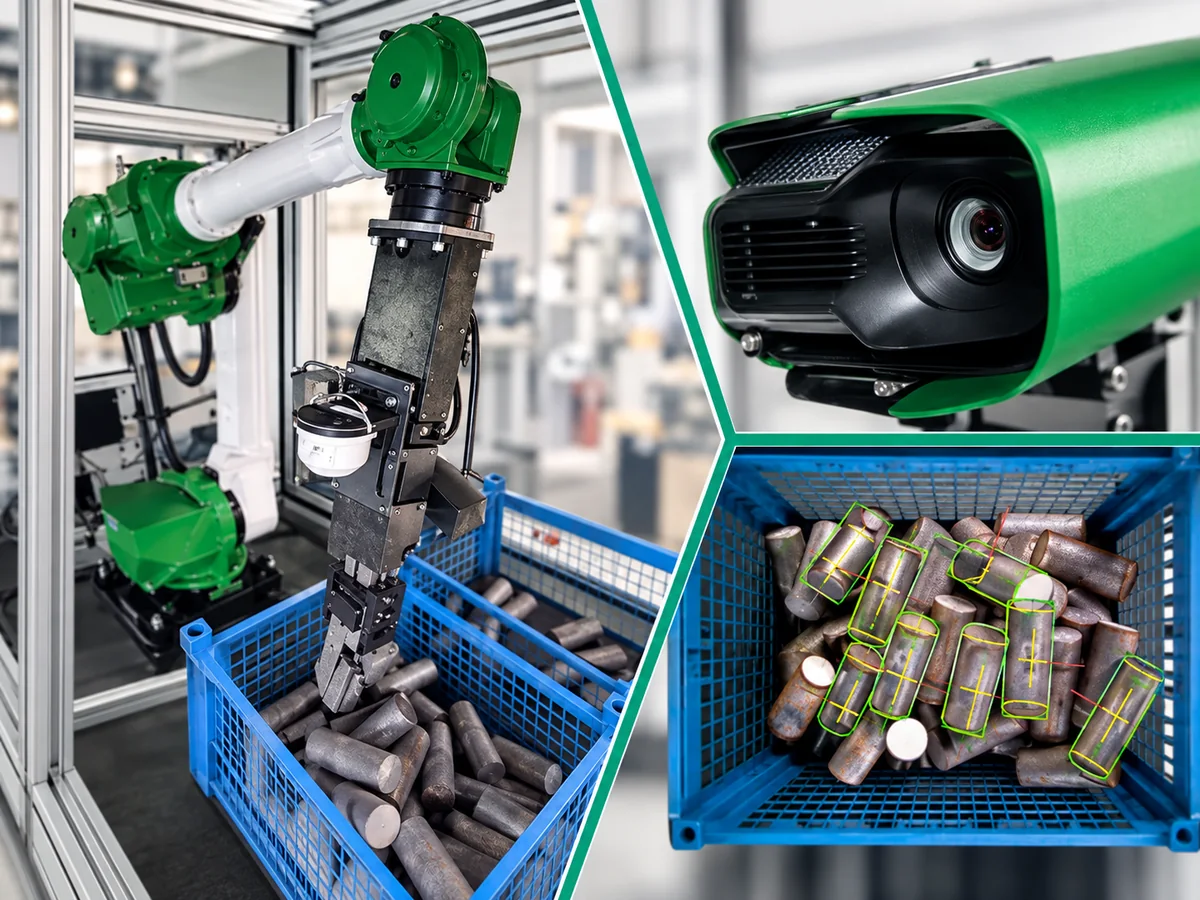
DELTA-TECH kann den gesamten Realisierungsprozess aus einer Hand übernehmen. Der genaue technische Umfang und die Leistungsziele werden für jedes Projekt gemeinsam festgelegt.
Die Eignung hängt unter anderem von Geometrie, Gewicht, Oberfläche, sicherer Greifbarkeit und der Neigung der Teile zum Verhaken ab. Für eine endgültige Bewertung werden Musterteile, ein 3D-Modell und Angaben zu den Befüllbedingungen benötigt.
Eine Bauteilzeichnung oder ein 3D-Modell, Musterteile, Behälterabmessungen und Befüllmethode, gewünschte Ein- und Ausgabepositionen, Zielzykluszeit sowie der verfügbare Einbauraum.
Ja. Nach einer Vor-Ort- und Steuerungsanalyse kann die Zelle an vorhandene Anlagen und Produktionsdatenschnittstellen angebunden werden.
Die Komponenten werden nach Aufgabe und Kundenvorgaben ausgewählt. DELTA-TECH verfügt über Erfahrung mit der Integration von Industrierobotern verschiedener Hersteller sowie mit 2D- und 3D-Vision-Systemen.
Nicht in jedem Fall. Bei ungeordnet bereitgestellten Teilen ist jedoch ein an das Produkt und die möglichen Greiflagen angepasstes Greifkonzept einer der Schlüssel für einen zuverlässigen Betrieb.
Durch frühzeitige Bauteiluntersuchung, Greifversuche, Simulation und eine klare Definition des gewünschten Prozesses. Für komplexe Anwendungen wird ein gesonderter Machbarkeitstest empfohlen.
Senden Sie uns die Bauteilzeichnung oder das 3D-Modell, die Behälterdaten und eine kurze Beschreibung des geplanten Prozesses. Unsere Ingenieure prüfen vorab, ob 3D Bin Picking für die Anwendung geeignet ist.
Persönliche technische Beratung und AngebotsanfrageDie über das Formular übermittelten technischen Informationen gehen direkt an István Tóth. Sie können ihn auch telefonisch oder per E-Mail kontaktieren.
DELTA-TECH technische Kontaktaufnahme
Auf Grundlage einer kurzen technischen Beschreibung nehmen unsere Kollegen Kontakt mit Ihnen auf und bestimmen gemeinsam mit Ihnen die passende Lösungsrichtung.