


A DELTA-TECH egyedi 3D látásvezérelt robotcellákat tervez és gyárt ömlesztve érkező alkatrészek automatikus felismerésére, megfogására és pontos továbbítására. A gépi látást, a robotikát, a feladatspecifikus megfogót és a vezérlőszoftvert egyetlen, az adott gyártási folyamathoz illesztett rendszerbe integráljuk.
A rendezetlenül vagy ömlesztve érkező alkatrészek kézi szétválasztása és adagolása ismétlődő, nehezen tervezhető munkafolyamat lehet. A 3D Bin Picking rendszer érzékeli az egyes darabok helyzetét és térbeli orientációját, kiválasztja a megfelelő megfogási pontot, majd a robot segítségével a munkadarabot a következő művelethez szükséges pozícióba helyezi.
A megoldást minden esetben az alkatrész geometriájához, felületéhez, tömegéhez, a tároló kialakításához és a kívánt ciklushoz igazítjuk.
A kamerarendszer rögzíti a tárolóban lévő alkatrészek térbeli adatait, és feldolgozható 3D képet hoz létre.
A rendszer azonosítja a hozzáférhető darabokat, valamint meghatározza azok helyzetét és orientációját.
A vezérlés kiválasztja a megfelelő megfogási pontot, és figyelembe veszi az elérhetőséget és az ütközési kockázatokat.
A robot a feladatspecifikus megfogóval biztonságosan kiemeli az alkatrészt.
A munkadarab a következő gyártási, szerelési, ellenőrzési vagy csomagolási művelethez kerül.
A robot, a kamerarendszer és a megfogó kiválasztása nem márkanév alapján, hanem az alkatrész, a környezet, az elvárt folyamat és a vevői szabványok alapján történik.
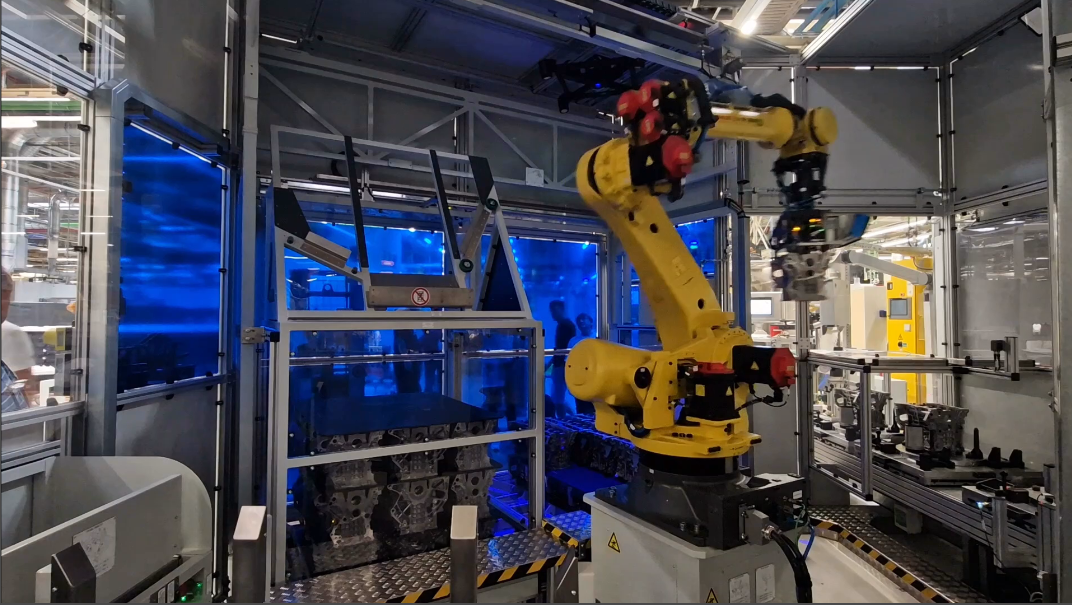
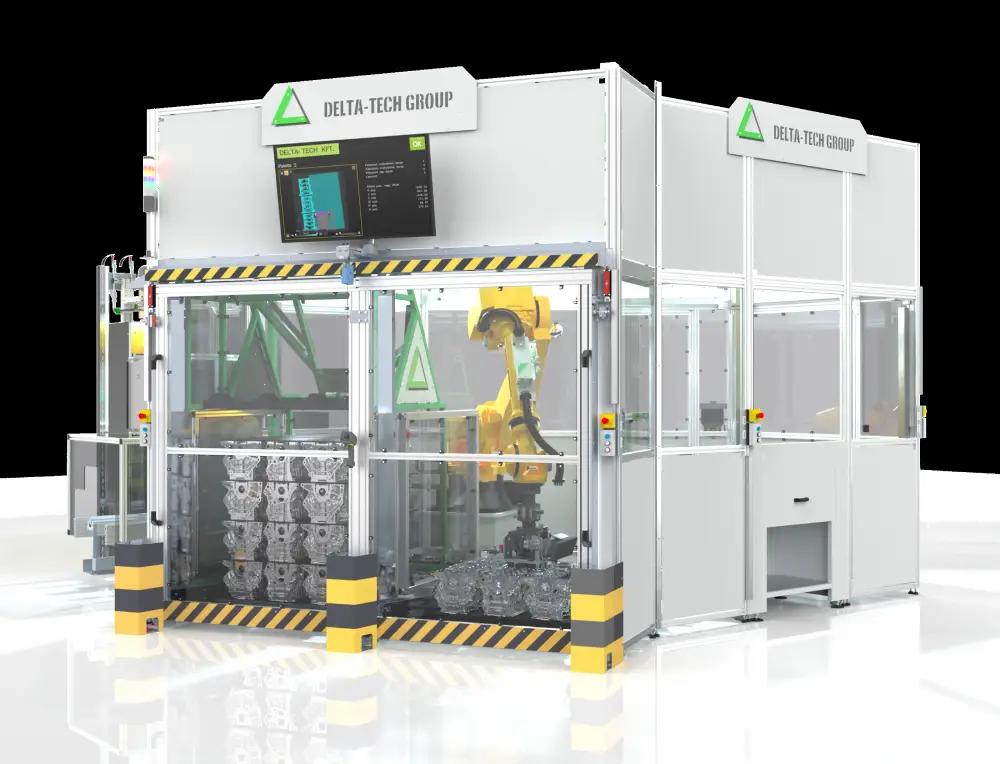
A DELTA DFC-2000 3D látásvezérelt robotizált blokkfelrakó állomás a DELTA-TECH saját fejlesztési és integrációs tapasztalatát mutatja be. A berendezés az Év Célgépe 2025 versenyen az Anyagmozgatás, anyagtárolás gépei kategóriában első helyezést ért el.
A DELTA-TECH másik 2025-ös kategóriagyőztes saját fejlesztése a DELTA FS-600 optikai porozitásvizsgáló állomás hengerfuratokhoz.
Külső szakmai beszámoló: EPLM / Enterprise Group
A győri kutatás-fejlesztési központunkban épített robotos demonstrációs cella a Pickit rendszerével ömlesztett alkatrészek felismerését, megfogását és automatizált kezelését mutatja be.
A fejlesztés szakmai bemutatása a Műszaki Magazinban →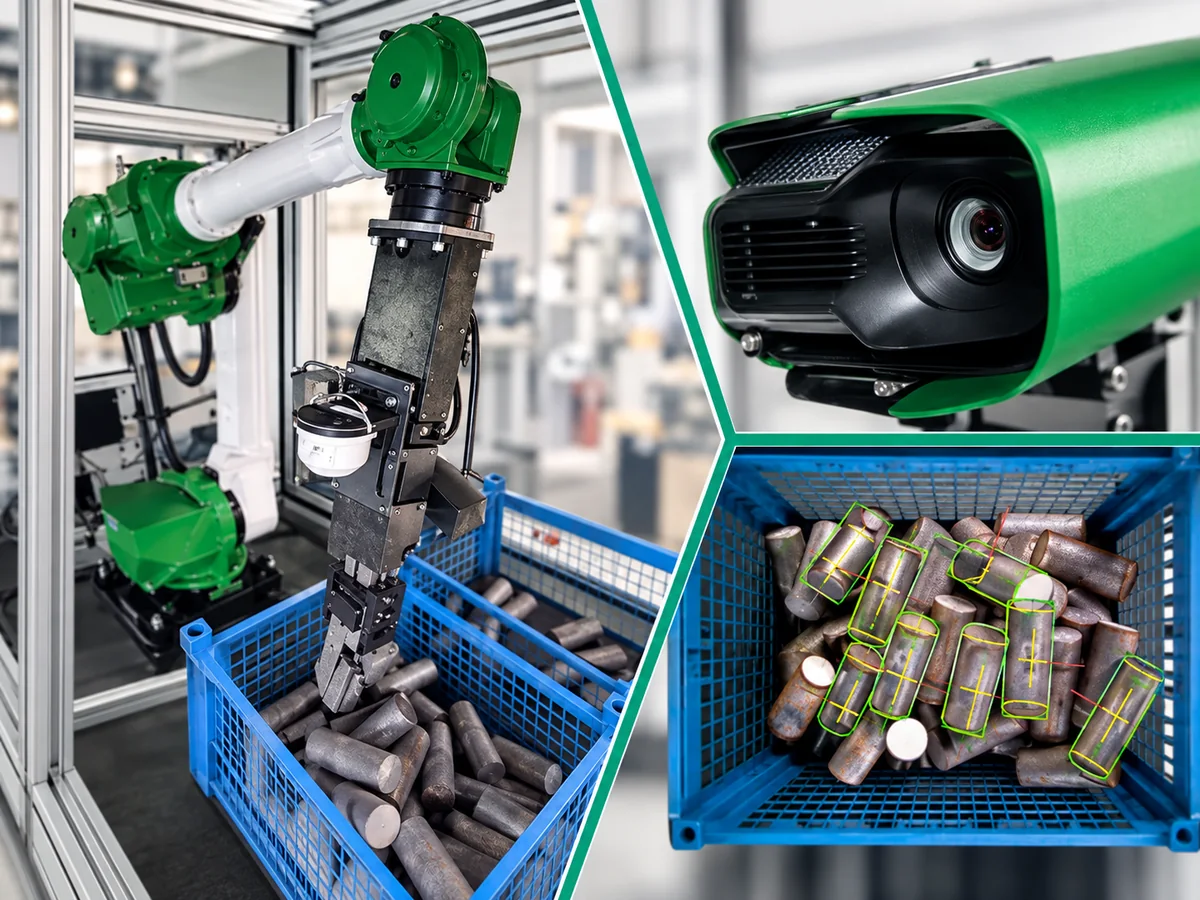
A DELTA-TECH a teljes megvalósítási folyamatot egy kézben tudja kezelni. A pontos műszaki tartalmat és teljesítménycélokat minden projektnél közösen határozzuk meg.
Az alkalmasságot többek között az alkatrész geometriája, tömege, felülete, stabil megfoghatósága és a darabok egymásba akadási hajlama határozza meg. A végleges válaszhoz mintadarab, 3D modell és a betöltési körülmények vizsgálata szükséges.
Alkatrészrajz vagy 3D modell, mintadarab, a tároló mérete és töltési módja, a kívánt be- és kimeneti pozíció, a tervezett ciklusidő, valamint a rendelkezésre álló telepítési terület.
Igen, megfelelő helyszíni és vezérléstechnikai felmérés után a cella meglévő berendezésekhez és adatkapcsolatokhoz is illeszthető.
A kiválasztás az adott feladat és a vevői szabványok alapján történik. A DELTA-TECH több gyártó ipari robotjainak, valamint 2D és 3D kamerarendszereinek integrációjában rendelkezik tapasztalattal.
Nem minden esetben, de rendezetlen alkatrészeknél a megbízható működés egyik kulcsa a termékhez és a lehetséges megfogási helyzetekhez igazított megfogási koncepció.
Korai alkatrészvizsgálattal, megfogási próbával, szimulációval és az elvárt folyamat egyértelmű meghatározásával. Összetett alkalmazásnál külön megvalósíthatósági teszt javasolt.
Küldje el az alkatrész rajzát vagy 3D modelljét, a tároló adatait és a tervezett folyamat rövid leírását. Mérnökeink előzetesen megvizsgálják a 3D Bin Picking megoldás alkalmazhatóságát.
Személyes műszaki egyeztetés és ajánlatkérésAz űrlapon elküldött műszaki információk közvetlenül Tóth Istvánhoz érkeznek. Telefonon és e-mailben is felveheti vele a kapcsolatot.
DELTA-TECH műszaki kapcsolatfelvétel
Egy rövid műszaki leírás alapján kollégáink felveszik Önnel a kapcsolatot, és közösen meghatározzuk a megfelelő megoldási irányt.